IMU選型是導航和姿態控製方案設計中最容易踩坑的環節之一,而愛普生M-G370PDG0在工業級MEMS IMU領域確實是一款繞不開的產品。本文從工藝路線、核心參數、工程取舍三個維度,系統解析這款六軸IMU的設計思路與適用場景。
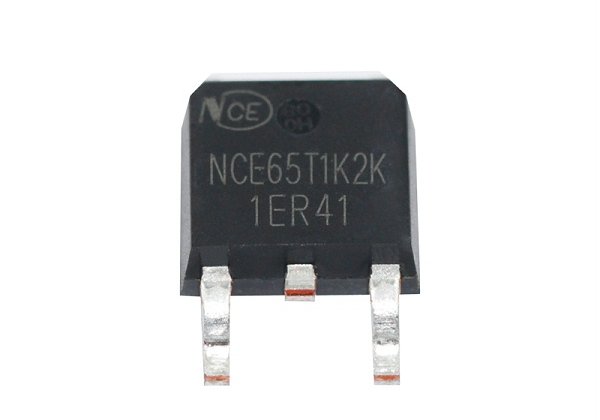
 ▲ 圖1:愛普生 M-G370PDG0 六軸IMU模塊
一、QMEMS工藝路線:石英為什麼比矽更適合高精度IMU
大多數MEMS IMU用矽做敏感結構,愛普生用的是石英(SiO₂)。這不是簡單的材料替換,而是從根本上改變了傳感器的物理特性。
石英做諧振結構有個核心優勢:機械品質因子(Q值)極高。通俗地說,石英諧振器振動起來比矽'幹淨'得多——雜散振動少、熱噪聲低、頻率選擇性好。這些物理層面的優勢,直接轉化為更低的角度隨機遊走(ARW)。
直觀對比:消費級矽基MEMS陀螺儀的ARW通常在1~10°/√h;M-G370PDG0做到了0.06°/√h。這不隻是'好一點',而是接近兩個數量級的提升。
除了噪聲性能,石英還有兩個被低估的優勢:
溫度特性天然優良。石英晶振的頻率-溫度曲線有一個天然的'翻轉點'(turnover point),在這個點附近頻率變化極小。愛普生在此基礎上疊加全溫區補償算法,讓M-G370PDG0在-40°C到+85°C範圍內都能維持穩定輸出。相比之下,矽基MEMS對溫度更敏感,補償難度更大。
長期老化率低。石英的蠕變效應極弱,器件使用數年後的性能衰減遠小於矽基方案。對於航空航天等長壽命應用場景,這個特性非常關鍵。
二、核心參數解讀:數字背後的工程含義
來看看M-G370PDG0的關鍵指標,以及這些數字背後的工程含義:
| 指標 | M-G370PDG0 | 典型消費級IMU | 工程含義 |
|---|---|---|---|
| ARW | 0.06°/√h | 1~10°/√h | 純慣性積分1h後角度誤差約0.06° |
| Bias Instability | 0.8°/h | 10~100°/h | 分鍾級零偏波動極小,冷啟動可靠 |
| 陀螺儀量程 | ±450°/s | ±250~300°/s | 覆蓋高動態場景,不會削頂 |
| 加速度計量程 | ±8G/±16G | ±2~8G | 適配不同振動烈度 |
| 封裝 | 24×24×10mm³ | 各異 | 約1英寸見方,緊湊 |
| 功耗 | 16mA | 1~5mA | 精度換功耗,可接受 |
| 重量 | 10g | 各異 | SWaP友好 |
1. Bias Instability = 0.8°/h 意味著什麼
偏置不穩定性描述的是陀螺儀零偏在短時間(分鍾級)內的波動幅度。0.8°/h說明即使環境溫度在變化、載體在振動,零偏也不會突然出現跳變。
這在需要快速啟動的場景中非常關鍵。比如應急起飛的無人機、突發避障的自動駕駛車輛——這些場景不允許你花幾分鍾做原地標定,上電就要輸出可靠數據。M-G370PDG0的出廠全溫區校準參數存儲在模塊內部,上電自動加載,跳過了系統級的標定環節。
2. ±450°/s 的量程餘量
很多IMU選型的教訓是:隻看典型工況下的角速度需求,忽略了瞬態峰值。四旋翼無人機在急速避障時yaw rate可能瞬間衝到200~300°/s,如果IMU量程隻有±250°/s,信號就會被截斷,姿態解算直接發散。
450°/s的量程留出了充足的安全餘量,在絕大多數工業場景中不會出現信號飽和。
三、工程取舍:不存在'完美'的IMU

▲ 圖2:M-G370PDG0為無人機在GNSS拒止環境下提供持續慣性導航支持
客觀來講,M-G370PDG0也有它的適用邊界。幾點選型時需要注意的:
1. 它不是光纖陀螺或激光陀螺的替代品。如果你的應用需要戰術級精度(ARW < 0.01°/√h),M-G370PDG0還差一個量級。但對於SWaP約束嚴格的嵌入式系統來說,它在精度和體積/功耗之間取得了不錯的平衡。
2. 16mA的功耗不算低。消費級IMU通常1~5mA就夠了。M-G370PDG0用更高的功耗換取了更好的精度——這在大多數工業場景中可接受,但在極端續航敏感的場景中需要權衡。
3. 數據手冊指標≠實際工況表現。Allan方差等指標通常在實驗室靜態條件下測得。如果你的應用振動環境複雜,建議向代理商索取動態條件下的實測數據或申請樣品評估。
四、應用場景速覽
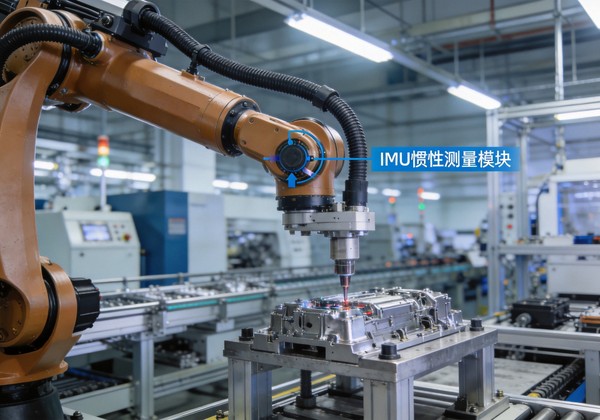
▲ 圖3:M-G370PDG0在工業機器人中提供穩定的姿態測量
無人機/無人車導航:GNSS信號丟失後的慣性航位推算,低ARW讓積分漂移控製在可用範圍內。
雲台/天線增穩:低噪聲輸出為伺服控製提供幹淨反饋,幫助光電吊艙和衛星天線隔離高頻角振動。
工業機械臂/巡檢機器人:全溫區補償+抗振設計,在溫度多變和機械振動並存的工況下維持穩定姿態輸出。
測繪與精確農業:配合GNSS做姿態補償,提升航測和精準作業的定位精度。
五、升級兼容性:一個容易被忽視的加分項
M-G370PDG0與愛普生前代產品G330、G366系列pin-to-pin兼容。如果你的量產方案已經基於G366,可以直接替換升級到M-G370PDG0,無需修改PCB布局或重新做系統集成驗證。這對產品迭代來說省去了大量的時間和成本。更多愛普生IMU產品及傳感器選型方案,歡迎谘詢元器貓。
采購熱線:133-8030-6179