
2026 年的清潔電器競爭,正在從"地面"向"床面"轉移。除蟎機器人、掃床機器人這類要在床單、被褥上自主行走的新品類,對慣性導航航向精度的要求比地面場景更苛刻,卻又對成本、體積、功耗格外敏感:機身越做越薄,電池容量有限,激光雷達又貴又重塞不進去,純視覺在軟表面上"看不清"姿態變化——陀螺儀才是這條賽道航向判斷的剛需核心。EPSON XV7001BB 單軸高精度陀螺儀與 GGPM61E 6 軸陀螺儀模塊,正是為這個平衡點而生。
先解釋幾個術語:陀螺儀即角速度傳感器,實時輸出繞某個軸旋轉的快慢,航向角由角速度對時間積分得到;零偏指靜止時輸出的殘餘角速度,零偏越小、越穩定,長時間積分後的航向越可信;漂移是零偏隨溫度、時間的變化量;歐拉角指俯仰、橫滾、偏航三軸姿態角,是姿態解算的直接輸出。低漂移與低功耗的組合,是床面清潔場景選型的核心門檻。
一、被低估的增量賽道:床面清潔與地面有什麼不同
越來越多清潔品牌開始在產品宣傳中主打深層床褥清潔,強調清除塵蟎過敏原、深度潔淨的核心價值。用戶開始為"看不見的清潔"付錢,直接催熱了兩個品類:
- 除蟎機器人:主打深層拍打+吸除床褥、沙發、地毯中的塵蟎和過敏原
- 掃床機器人:在床單、被褥表面自主行走清掃,主打"床面自動打理"
床面場景和地面場景的差異,直接決定了傳感器的選型方向:激光雷達太貴、太重、放不進薄機身;純視覺在軟表面上姿態判斷乏力。慣性傳感器(陀螺儀)才是除蟎機器人和掃床機器人的剛需核心——用角速度判斷行進方向、實時糾偏、識別卡阻。而在床面場景裏,"準不準"直接決定機器會不會"走著走著就歪了、漏掃半張床"。

圖1:除蟎機器人/掃床機器人床面清潔場景示意
二、主角解析:XV7001BB 的參數與四條核心特性
XV7001BB 是 EPSON 陀螺儀產品線中定位親民、適合走量消費級清潔電器的一顆,看家本領就是高精度輸出 + 低漂移 + 低功耗。核心參數(EPSON 官方數據):
封裝尺寸:5.0 × 3.2 × 1.3 mm,5032 陶瓷 SMD 封裝,可輕鬆塞進薄型機身
接口:SPI 或 I²C 數字輸出,16/24bit 角速度輸出
供電:2.7 ~ 3.6 V;接口電壓 1.65 ~ 3.6 V 獨立,可直接對接 1.8V 低壓 MCU,省掉電平轉換
量程:±400 °/s,覆蓋清潔機器人的正常轉向角速度
零偏:靜態零偏 ±1 °/s(0 LSB Typ. @25℃),全溫區零偏變化 ±5 °/s
噪聲:0.003 (°/s)/√Hz @10Hz,軟表面場景下航向數據更幹淨
功耗:工作電流 0.9 mA Typ.;待機 160 µA;休眠低至 3 µA Typ.
其他:內置溫度傳感器 + 可選數字濾波器
四條核心特性,是它在除蟎機 / 掃床機上值得重點評估的原因:
- ① 高精度、低噪聲、低漂移,是軟表面場景的底氣。在床單、被褥這種軟性表面反複起伏、阻力不均時,XV7001BB 輸出的航向數據更幹淨、漂移更小;低漂移意味著長時間積分後航向依然可信,直線行走更穩、糾偏更準、漏掃更少。
- ② 石英晶體傳感元件,穩定性有工業級背書。XV7001BB 采用 EPSON 自研的 QMEMS 石英晶體工藝,彈性模量溫度系數小,配合內置溫度傳感器做溫度補償,全溫區零偏變化僅 ±5 °/s,在 -20 ~ +80℃ 範圍內保持穩定輸出,長期可靠性經過大量掃地機客戶量產驗證。
- ③ 0.9mA 工作電流 + 3µA 休眠,直接給續航加分。這類機器人多為手持或小機身設計、電池容量有限,工作電流僅 0.9mA、休眠低至 3µA,讓整機電量更多留給電機和吸力,而不是被傳感器吃掉。
- ④ 5032 封裝 + 1.8V 兼容,是給結構工程師和硬件工程師的雙重便利。機身越薄越好賣,5032 封裝能輕鬆塞進薄型機身;接口電壓獨立可調,主控選型不必遷就傳感器,省一顆 level shifter 就是省成本。
-
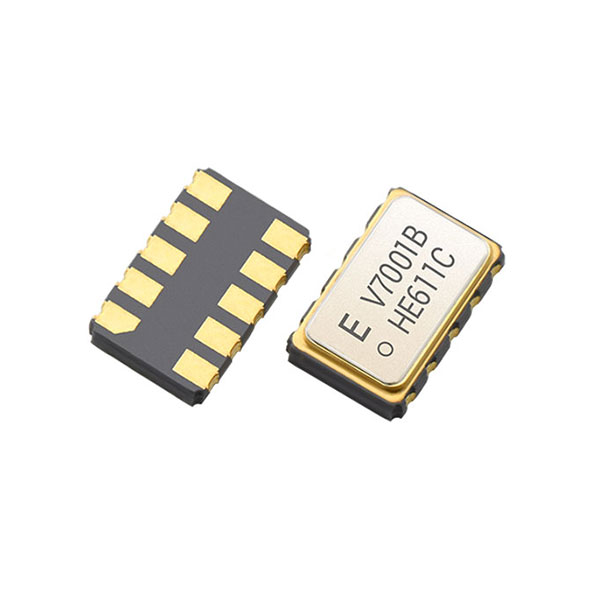
- 圖2:EPSON XV7001BB 單軸陀螺儀(5032 封裝)
三、典型用法:航向檢測、直線糾偏與 GGPM61E 模塊
在整機方案裏,XV7001BB 通常承擔以下角色(兩類機器人通用):
- 航向角檢測:實時輸出角速度,判斷機器是否按預定路徑行進
- 直線行走糾偏:床面阻力不均(枕頭、被子褶皺)容易導緻跑偏,陀螺儀反饋可實時校偏,避免漏掃
- 卡阻/打滑檢測:角速度突變可輔助判斷是否被被褥纏繞或懸空
- 跌落前姿態判斷:結合床沿檢測,實現防跌落保護
如果希望進一步縮短開發周期、降低算法開發門檻,EPSON 還提供了 GGPM61E 6 軸低成本模塊:內置高精度傳感元件與成熟歐拉角解算算法,直接輸出穩定的姿態角度數據(姿態角與偏航角),無需客戶從零開發複雜融合算法,特別適合中小品牌快速落地除蟎機器人、掃床機器人項目。

圖3:GGPM61E 6 軸陀螺儀模塊與姿態輸出方案示意
四、常見問題
- Q:除蟎機器人的航向精度看哪個參數?看零偏與漂移:靜態零偏 ±1 °/s(典型 0 LSB @25℃)、全溫區零偏變化 ±5 °/s,長時間積分後航向依然可信;噪聲 0.003 (°/s)/√Hz 讓軟表面場景的輸出更幹淨。
- Q:XV7001BB 和 6 軸模塊怎麼選?有姿態解算與融合算法經驗的團隊直接用 XV7001BB 單軸陀螺儀;希望縮短開發周期、快速落地的項目選 GGPM61E 模塊,內置歐拉角解算,直接輸出姿態角與偏航角。
- Q:接口電壓 1.8V 兼容有什麼實際收益?接口電壓 1.65~3.6V 獨立,可直接對接 1.8V 低壓 MCU,省掉電平轉換芯片,BOM 與布板都更簡潔。
- Q:功耗對整機續航影響有多大?工作電流 0.9mA Typ.、待機 160µA、休眠低至 3µA Typ.,傳感器耗電占整機比例很小,電量主要留給電機與吸力。
- Q:量程 ±400 °/s 夠用嗎?足夠。±400 °/s 覆蓋清潔機器人正常轉向角速度,轉向更快的工業場景可另選其他量程型號。
五、選型與供貨:元器貓愛普生一級授權代理線
結論很清晰:除蟎機器人和掃床機器人需要的,是在航向精度這一個維度上足夠準、足夠穩,同時兼顧功耗、體積和成本的方案。XV7001BB 把四個維度平衡得恰到好處,又有大量掃地機量產客戶背書——它不是在搶激光雷達的活,而是在做激光雷達做不到、也不劃算做的事。床面清潔這條賽道才剛起量,誰先把 BOM 成本和精度平衡好,誰就能先拿下這波紅利。
元器貓為愛普生(EPSON)大中華區一級授權代理(2014 年起),XV7001BB 與 GGPM61E 等陀螺儀、IMU 產品均可供應,均為原廠正品。官網XV7001BB 產品頁可查參數與申請樣品,IMU 慣性導航模組分類頁與愛普生品牌頁可查全系陀螺儀產品,兄弟型號M-G366PDG等 6 軸 IMU 亦有產品頁可查。
可交付物:規格書、樣品、陀螺儀選型評估、GGPM61E 模塊資料與姿態解算參考。正在評估除蟎機器人航向方案?歡迎谘詢元器貓——從單軸陀螺儀到 6 軸模塊,一站式選型支持。
服務範圍:服務全國各地區硬件研發製造企業;珠三角(深圳、東莞、惠州)客戶可享受就近倉儲極速發貨服務。
元器貓 — 愛普生(EPSON)大中華區一級授權代理
XV7001BB 與 GGPM61E 等陀螺儀、IMU 產品均可供應:規格書獲取、樣品申請、陀螺儀選型評估與原廠 FAE 支持,專業技術團隊一站式服務。
官網:www.yqmao.cn | 谘詢熱線:400-1886-553 | 電話/微信:13380306179(微信同號)
服務範圍:服務全國各地區硬件研發製造企業;QQ 谘詢


